Modificarea limbii :
Sistem de control motoare dryve
Selectează, fă clic, controlează...
Cursă, poziții, viteze, timpi de funcționare – ușor de definit cu noul sistem de control bazat pe web igus® pentru sistemele liniare drylin® E.
- Nu este necesară instalarea niciunui software sau a vreunei aplicații; pornire rapidă
- Sistemul de control poate fi accesat prin intermediul unui smartphone (browser), al unei tablete sau al unui laptop
- Interfață de utilizator simplă și intuitivă, sistem de control configurat în câteva minute
- Compatibil cu numeroase sisteme de control industriale (de exemplu, Siemens S7 / Beckhoff).
- Pentru motoare DC, EC și pas cu pas
- Rentabilitate
Toate documentele relevante – pliante și date tehnice, cea mai recentă versiune de firmware, instrucțiuni de utilizare, fișa tehnică CANopen, desene 2D și 3D – pot fi găsite în magazin, pe pagina produsului corespunzător, la secțiunea „Descărcări”.
Testarea sistemului de control al motorului dryve
Puteți folosi interfața intuitivă a browserului pentru a seta modul de deplasare, pozițiile, accelerațiile, viteza și duratele de pauză ale axei liniare în doar câteva minute, fără a fi necesare cunoștințe prealabile.
Testați aici interfața cu utilizatorul a controlerului motorului, folosind o axă liniară simulată. La fel ca în această simulare, datele introduse de tine sunt transmise direct atunci când utilizezi sistemul de control real. Nu este necesar un transfer separat.
Este foarte simplu: în secțiunea „ "” (Profiluri de acționare)", puteți configura până la opt linii și puteți aplica parametrii de control pe axa liniară. Utilizați câmpul „Mod” pentru a seta punctul zero cu opțiunea HOM sau poziția absolută pentru deplasarea pe axa liniară cu opțiunea ABS. Selectați ținta introducând poziția pe axă sau folosind funcția de învățare. Introduceți valorile pentru accelerație, viteză și decelerație și, dacă este necesar, un timp de pauză. La rubrica „Următorul înregistrare” se specifică numărul următorului profil de cursă.
Mai multe detalii
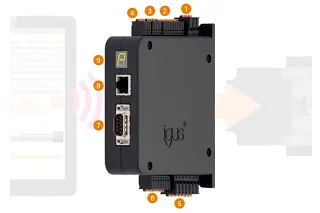
Alimentarea cu energie logică și cea de sarcină sunt separate pentru a permite opririle de siguranță.
Tensiunea de alimentare a circuitelor logice este cuprinsă între 12 V și 24 V, iar cea a sarcinii între 12 V și 48 V.
Mișcările pot fi selectate, pornite și oprite la cele 10 intrări predefinite. Datorită celor doi senzori de proximitate și a unei intrări de activare, sistemul de control al motorului poate îndeplini și funcții de siguranță.
Informațiile provenite de la sistemul de control al motorului pot fi preluate prin cele 5 ieșiri predefinite. Sistemul de control al motorului indică dacă este pregătit sau dacă execută în prezent o mișcare, dacă este calibrat sau dacă există avertismente sau erori.
Cele două intrări analogice pot fi utilizate, de ex., pentru a citi informații privind poziția absolută a unei axe liniare sau pentru a specifica viteze sau poziții. Cu ajutorul unei „roată de mână electronică”, o axă liniară poate fi deplasată fără a modifica parametrii.
La racordul motorului se pot conecta motoare de curent continuu, motoare EC trifazate și motoare pas cu pas bifazate. În acest conector este integrată și o conexiune pentru frâna motorului.
Este necesar un encoder rotativ pentru a asigura controlul optim al motorului și specificație unei poziții exacte. Sistemul de control al motorului este conceput pentru numeroase tipuri diferite de encodere rotative cu o tensiune de alimentare de 5 V.
Sistem de comandă în detaliu
Videoclipuri
Date tehnice
Tensiunea nominală a sursei de alimentare logică
12 – 24 V c.c.
Tensiunea nominală de alimentare a sarcinii
12–48 V c.c.
Tipuri de motor
Motor pas cu pas bifazic (ST), motor cu curent continuu (DC), motor cu comutație electronică (EC)
Motor curent continuu
7A
Curent de vârf motor
ST: 10 A, DC: 14 A, EC: 21 A max. 2 sec în funcție de frecvența de mișcare
Ieșire putere sarcină
max. 340 W continuu
Ieșiri digitale de curent de ieșire
max. 200 mA per ieșire
Frână de blocare
24VDC / 1A
Codificator unghiular
Senzor Hall (cu doi sau trei poli), encoder (driver de linie RS422 sau cu un singur capăt)
feedback analogic prin intrări analogice
Intrări digitale
10 intrări digitale, funcție predefinită, selecție NPN sau PNP, rezistențe integrate de pull-down (PNP) și pull-up (NPN), rezistente la scurtcircuit, izolate galvanic, 5 - 24 VCC (extern)
Ieșiri digitale
5 ieșiri digitale, funcție predefinită, PNP, rezistențe de tragere în jos integrate, protejate împotriva scurtcircuitelor, izolate galvanic, 5 - 24 VCC (extern)
Intrări analogice
2 intrări analogice, semnal de ±10 VCC (12 biți), semnal de 0-10 VCC (11 biți), sursă de alimentare de 10 VCC
Interfețe
CANopen (DS 402), Modbus TCP ca gateway (CiA 309), Ethernet, codificare pe biți, ciclu/direcție
Moduri de funcționare
Buclă deschisă cu/fără monitorizare a poziției, buclă închisă
Moduri de transport
Binar: 32 de poziții de cursă Tipp/Teach: opt poziții de cursă în combinație cu modul de deplasare pas cu pas extern
Pas/direcție: specificarea externă a valorii de referință
Marca CE în conformitate cu orientările privind compatibilitatea electromagnetică
EN 61000-6-2:2005, EN 61000-6-3:2007
Temperatura ambiantă
-20 °C la +45 °C
Umiditatea relativă
≤ 90 %, fără condensare
Temperatura maximă a unității de alimentare
100 °C
Temperatura lagărului
de la -40 °C la +60 °C
Clasa de protecție
IP 30
Funcții de protecție
Monitorizarea temperaturii unității de alimentare, monitorizarea curentului, protecția împotriva subtensiunii și supratensiunii, detectarea erorilor de contur, controlul encoderului rotativ
Fixare
Asamblare cu șuruburi, instalare pe șină (DIN) tip top-hat
D x W x H în mm (incl. conectori și elemente de montare)
124 x 31 x 139
Consultanta
Mi-ar face placere sa va raspund personal la întrebari
igus® GmbH+49 2203 9649-0Scrieti e-mail
Expediere și consultanță
În persoana:
Luni - Vineri de la 7 am la 8 pm.
Sâmbata de la 8 am la 12 pm.
Online:
24h